外骨骼机器人技术介绍
可穿戴的智能助力与康复装备 · 原理 / 应用 / 进展
一、什么是外骨骼机器人
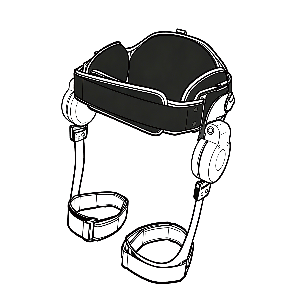
外骨骼机器人(Exoskeleton Robot)是一种穿戴于人体外部的机电一体化装置。它通过仿人体关节的机械结构贴合肢体,由驱动单元输出动力,与人体运动系统协同工作,实现运动辅助、功能重建或力量增强。按作用部位可分为上肢外骨骼、下肢外骨骼与躯干助力外骨骼;按应用领域可分为医疗康复、助老助行、工业物流与军事助力等方向。
二、核心技术原理
- 机械与驱动:关节结构需与人体运动学相匹配;驱动以高精度电机、大出力液压/气动为主,当前主流为「电机 + 减速器 + 柔顺关节」方案,兼顾控制精度与穿戴安全。
- 感知与意图识别:借助惯性测量单元(IMU)感知肢体姿态,力/力矩传感器测量人机交互力,并可通过表面肌电(sEMG)、脑电(EEG)等生物电信号预判佩戴者的运动意图。
- 控制策略:系统依据意图识别结果生成辅助力矩,采用力/位混合控制与阻抗/导纳柔顺控制,实现「人主机辅」的自然耦合运动;步态相位检测与轨迹规划保证助力与人体节律同步。
三、医疗康复应用
- 神经康复:用于脑卒中(中风)后步行功能训练,通过高强度、重复性、任务导向的训练促进神经重塑与运动功能恢复。
- 损伤后康复:面向脊髓损伤、骨科术后等患者,支持早期介入、减重步行训练,延缓肌肉萎缩、预防关节挛缩。
- 量化评估:实时记录关节角度、输出力矩与步态参数,为康复疗效评估提供客观、可追溯的数据支持。
- 临床价值:减轻治疗师体力负担,使训练强度与频次标准化、可重复,延长患者有效训练时间,提升康复效率。
四、研究热点与展望
- 轻量化与「人机共融」设计:更轻、更柔顺、更隐形的穿戴体验;
- 多模态意图识别与脑机接口(BCI)等自然人机交互方式;
- 基于个体步态特征的个性化助力规划与自适应控制;
- 从大型康复机构走向社区与家庭场景,降低使用门槛与成本。
本站内容为外骨骼机器人领域的科普性学术介绍,供学习与交流参考。
 外骨骼机器人技术介绍